


GNSS 已廣泛應用於車載系統、工業手持裝置與 IoT 設備,但產品規格書上的「支援 GPS、Galileo、BDS 等衛星系統」,並不代表實際整機表現就能符合預期。從天線與機構設計、韌體演算法,到不同衛星系統的支援成熟度,都可能在產品整合後產生規格書上看不出的效能落差。本文透過三類產品的實際量測案例,進一步解析 GNSS 產品在量產與上市前容易被忽略的定位效能風險。
一、本次驗證的 DUT 類型與發現的關鍵問題
本次針對三類搭載 GNSS 功能的產品進行驗證:一為車用資訊顯示終端(GNSS 模組與天線皆內建於機構外殼中),二為工業手持工具模組(規格書宣稱支援 GPS、Galileo 等多星系定位),三為日本 IoT 服務供應商的 Gateway。其中案例一與案例三皆與業界參考模組(u-blox)進行同步量測與比對,本次驗證發現兩項可能直接影響量產產品品質的關鍵問題:
- 機構外殼造成的天線靈敏度衰退:
車用顯示終端的追蹤靈敏度較參考模組劣化達 8 dB,主因為外殼塑料與內部金屬件對天線造成屏蔽與阻抗失配。 - 多星系「宣稱支援」與「實際效能」存在落差:
同一顆晶片對 GPS 與 Galileo 的支援成熟度差異極大,Galileo 冷啟動時間為 GPS 的 7 倍以上,且在標準訊號強度下動態定位直接失敗(Fail)。
以下分三個案例,完整呈現量測數據與 Allion 的改善建議。
二、測試設備與環境配置
| 配置項目 | 設備/環境規格 | 功能與用途說明 |
|---|---|---|
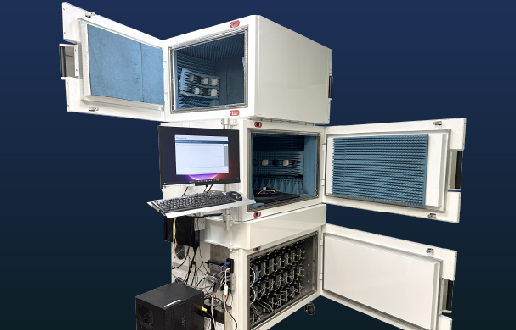
| 測試環境 | 全電波暗室/屏蔽室(Anechoic Chamber) | 鋪設高規格 RF 吸波材料,模擬無反射之自由空間傳播環境,隔絕外部雜訊干擾 |
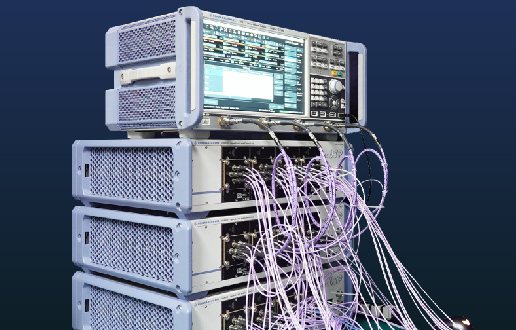
| 衛星訊號模擬源 | R&S SMBV100B 向量訊號產生器 | 精確產生多星系 GNSS 射頻訊號,具備可自定義載噪比(C/N)、頻段與訊號功率控制能力 |
| 受測裝置(DUT) | 車用資訊顯示終端/工業手持工具模組/IoT Gateway | 搭載內建 GNSS 模組與內建天線之實機,評估外殼與硬體機構對天線效能之影響 |
| 業界對照基準模組 | u-blox Reference Module | 作為業界參考基準(Golden Sample),提供一致性基準數據比對 |
三、案例一:車用資訊顯示裝置 vs. 業界參考模組效能基準比對
測試條件:
GPS 系統、L1 頻段、可視衛星數 6 顆,DUT 與對照模組同步量測。
| 測試項目 | 車用顯示裝置 | 對照模組 u-blox | 差距 | Allion 分析 |
|---|---|---|---|---|
| 冷啟動 TTFF | 45 秒 | 36 秒 | +9 | 溫啟動階段差距縮小,DUT 甚至微幅領先,冷啟動落差主因為星曆下載與初始搜星效率 |
| 溫啟動 TTFF | 29 秒 | 34 秒 | -5 | |
| 熱啟動 TTFF | 3 秒 | 2.3 秒 | +0.7 | |
| 靜態定位精度 | 5 m | 0 m | 5 | 導航用途為主,3–5 m 在開闊道路可接受 |
| 動態定位精度 | 1 m | 1 m | 0 | |
| 追蹤靈敏度 | −127.25 dBm | −135.25 dBm | +8 dB(劣化) | 【關鍵問題】靈敏度劣化達 8 dB,主因為機構外殼塑料與內部金屬件對天線造成屏蔽與阻抗失配 |
| 捕獲靈敏度 | -118.25 dBm | -126.25 dBm | +8 dB(劣化) | |
| 重新捕獲時間 | 2 秒 | 2.5 秒 | −0.5 | 訊號中斷後恢復鎖定能力表現相近,演算法狀態機切換正常 |
Allion 發現與建議:
若僅單獨量測 DUT,−127.25 dBm 數值不易直接判定優劣;但透過業界基準對照組比對,即可明確定位出 8 dB 的靈敏度損失,為機構與天線團隊提供具體的淨空區改善依據,建議優先檢討天線周邊金屬件走線與外殼材質介電係數。
若僅單獨量測 DUT,−127.25 dBm 數值不易直接判定優劣;但透過業界基準對照組比對,即可明確定位出 8 dB 的靈敏度損失,為機構與天線團隊提供具體的淨空區改善依據,建議優先檢討天線周邊金屬件走線與外殼材質介電係數。
四、案例二:工業手持工具模組多衛星系統支援之實測效能落差
測試條件:
固定載噪比(C/N)環境下,分別針對 GPS(L1)與 Galileo(E1)進行獨立性能驗證。
| 驗證指標 | GPS(L1 頻段) | Galileo(E1 頻段) | 落差/狀態 | Allion 分析 |
|---|---|---|---|---|
| 冷啟動 TTFF | 26 秒 | 184 秒 | 7 倍以上 | 【關鍵問題】 GPS 溫啟動比冷啟動慢,可能是星曆快取機制反而拖慢解算。Galileo TTFF 啟動呈現明顯延遲。 |
| 溫啟動 TTFF | 32 秒 | 91 秒 | 3 倍 | |
| 熱啟動 TTFF | 3 秒 | 56 秒 | 18 倍 | |
| 靜態定位精度 | 1 m | 1 m | 性能相近 | 靜態精度 1 m,符合 GIS 資料採集的工程需求,動態 5 m 在密集設施區可能造成標記偏移 |
| 動態定位精度 | 5 m | 4 m | ||
| 追蹤靈敏度 | -151.02 dBm | -148.9 dBm | -2.12 | 性能相近 |
| 捕獲靈敏度 | -141.48 dBm | -129.63 dBm | -11.85 | 【關鍵問題】Galileo 效能顯著劣化 |
| 重新捕獲時間 | 2.71 秒 | 4.65 秒 | -1.94 | 性能相近 |
| 整體效能評價 | 符合規格預期 | 效能顯著劣化 | — | 晶片選星演算法與內部韌體架構未針對 Galileo 星曆進行同等權重優化 |
Allion 發現與建議:
規格書宣稱「支援多星系」不代表各星系效能具備一致性。本案例顯示,同一產品在不同衛星系統下的實際效能可能存在明顯落差,必須透過單一星系逐項量測才能在上市前揪出隱性缺陷,建議韌體團隊針對 Galileo 選星權重與星曆解算流程單獨優化,而非沿用 GPS 的預設參數。
規格書宣稱「支援多星系」不代表各星系效能具備一致性。本案例顯示,同一產品在不同衛星系統下的實際效能可能存在明顯落差,必須透過單一星系逐項量測才能在上市前揪出隱性缺陷,建議韌體團隊針對 Galileo 選星權重與星曆解算流程單獨優化,而非沿用 GPS 的預設參數。
五、案例三:IoT Gateway vs. 業界參考模組效能基準比對
測試條件:
BDS 系統、B1 頻段、可視衛星數 6 顆,DUT 與對照模組同步量測。
| 測試項目 | IoT Gateway | 對照模組 u-blox | 差距 | 問題分析 |
|---|---|---|---|---|
| 冷啟動 TTFF | 35 秒 | 32 秒 | +3 | 性能與對照模組相近 |
| 溫啟動 TTFF | 39 秒 | 38 秒 | +1 | |
| 熱啟動 TTFF | 1 秒 | 1 秒 | 0 | |
| 靜態定位精度 | 0 m | 0 m | 0 | IoT Gateway 上的用途多半是網路時間同步,故 4 m 落差尚可接受 |
| 動態定位精度 | 5 m | 1 m | +4 | |
| 追蹤靈敏度 | −152.66 dBm | -155.16 dBm | +2.5 | 性能與對照模組相近 |
| 捕獲靈敏度 | -137.66 dBm | -136.39 dBm | -1.27 | |
| 重新捕獲時間 | 3 秒 | 3 秒 | 0 | 性能與對照模組相近 |
Allion 發現與建議:
整體表現與對照模組接近,TTFF、靈敏度與重新捕獲時間的差距均在 3 dB/3 秒以內,基本定位能力已達量產水準。唯動態定位精度 DUT 為 5 m、對照模組為 1 m,差距 4 m。此差距是否影響實際服務品質,取決於 IoT 商的內部精度規格,若客戶端有更嚴格的定位精度要求(如 3 m),建議針對動態軌跡追隨演算法進一步調校。本案同時證明,即使測試結果符合預期,透過業界基準模組的同步比對仍能為客戶提供量化的品質佐證,做為出貨驗收的數據依據。
整體表現與對照模組接近,TTFF、靈敏度與重新捕獲時間的差距均在 3 dB/3 秒以內,基本定位能力已達量產水準。唯動態定位精度 DUT 為 5 m、對照模組為 1 m,差距 4 m。此差距是否影響實際服務品質,取決於 IoT 商的內部精度規格,若客戶端有更嚴格的定位精度要求(如 3 m),建議針對動態軌跡追隨演算法進一步調校。本案同時證明,即使測試結果符合預期,透過業界基準模組的同步比對仍能為客戶提供量化的品質佐證,做為出貨驗收的數據依據。
六、總結與關鍵改善指標
本次三個案例揭露兩個在規格書審查階段無法發現的隱性風險:機構外殼對天線的屏蔽損耗,以及多星系支援的效能落差。這兩項問題只有在整機層級、以可控訊號環境進行量測時才能被量化。
案例三的 IoT Gateway 整體表現與對照模組接近,印證了「表現正常的產品同樣需要數據佐證」:沒有基準比對數據,無法向客戶證明品質達標。
| 關鍵指標 | 實測數據 | 對品質的意義 |
|---|---|---|
| 機構屏蔽造成的靈敏度衰退 | 8 dB (追蹤與捕獲同步劣化) |
外殼與金屬結構是量產前必須量化的風險項目,建議天線團隊以此數據回推淨空區需求 |
| GPS vs. Galileo 冷啟動差距 | 7 倍以上 (26 秒 vs. 184 秒) |
不能單靠 GPS 驗證結果推論其他星系效能,需逐一星系獨立驗證 |
| Galileo 捕獲靈敏度劣化 | 11.85 dB (vs. GPS) |
弱訊環境下 Galileo 幾乎無法輔助定位,多星系定位的實際增益大打折扣 |
| 動態定位失敗星系 | Galileo (標準 C/N 下 Fail) |
韌體選星邏輯需分星系獨立除錯,上市前應以單星系動態軌跡逐項驗證 |
| 基準比對的價值 | IoT Gateway 與對照模組差距 ≤ 3 dB | 即使結果正常,量化數據仍是向終端客戶證明品質達標的必要佐證 |