百佳泰 Allion Labs 無人機控制搖桿驗證顧問服務:精準操控與飛行可靠度的工程驗收框架

無人機控制搖桿驗證顧問服務

精準操控與飛行可靠度的工程驗收框架

無人機控制搖桿(Drone Joystick)是「使用者意圖」與「飛行器反應」之間的關鍵輸入元件,完整驗證須涵蓋精度、串擾、路徑真實度、回彈、延遲、漂移、耐久與無線穩定度八大維度,而非僅止於「能不能動」。

百佳泰以工程化運動平台與 Golden Methodology,將操控體感轉化為可量化、可追溯的工程數據,協助客戶更精準掌握搖桿的實際操控表現,找出潛在風險與改善方向。

為什麼無人機控制搖桿需要獨立驗證?

無人機搖桿與一般遊戲控制器看似相似,但其 Motion Control / HMI 的核心本質是將操作直接對應為動態空間參數。因此,控制中任何微小的死區或瞬時訊號異常,都可能直接轉化為真實世界中非預期的飛行異常與失控墜落。

隱性失能的風險:搖桿全數出廠合格,為何飛行中仍可能出狀況?

傳統產線的靜態測試只能檢測搖桿「功能是否存在」,卻無法重現動態操作中的微觀異常,是退貨與口碑損耗的主因:

  • 微觀位移失效:微小移動時出現非線性跳變,影響無人機避障精度或懸停能力。
  • 數據美化假象:韌體以「軸向吸附 (Axis Snap)」掩飾硬體偏差,犧牲路徑真實性。
  • 回彈與抖動:高速釋放後的過衝 (Rebound Overshoot) 或中立位噪聲,讓姿態自行漂移。
  • 環境與長期損耗:電位器或彈簧疲勞、溫濕度變化,長期使用後易現油門頓挫跳變。
  • 無線與介面瓶頸:無線連線受干擾時的高延遲與偶發斷線,以及 USB 裝置識別不一。

這類隱性失能最棘手之處在於:即使出廠測試全數判定為 PASS,仍可能在特定動態情境下才顯現異常。還是因為傳統產線驗的是”功能存在性”,靜態測試難以偵測動態不穩定與情境型失效。

無人機遙控器的搖桿,是操作者意圖與飛行器反應之間唯一的實體介面

無人機搖桿的八大量化驗證維度

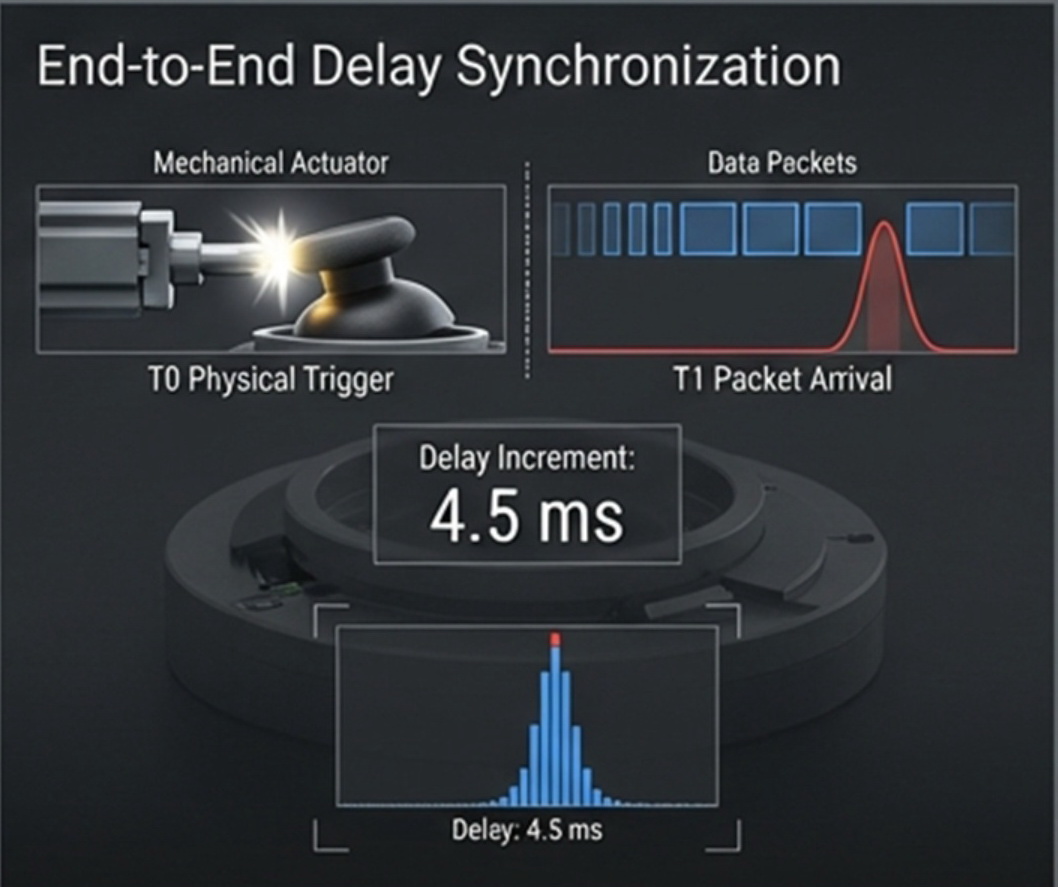
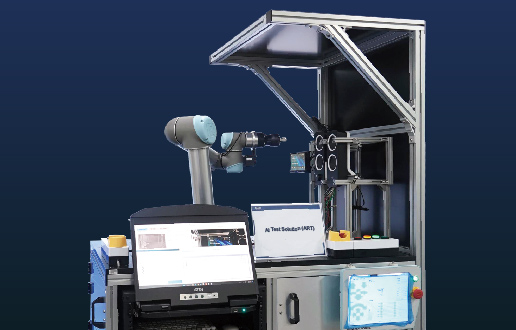
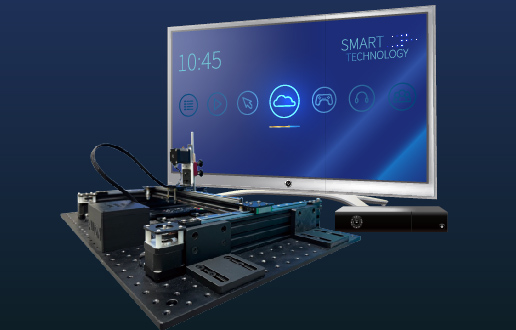
百佳泰將人工操作拆解為可程式化運動軌跡,由精密機械平台執行標準化動作,同步擷取物理觸發(T0)與訊號到達(T1),讓異常能在相同條件下重現比對。

Resolution & Linearity
解析度與線性度
驗證內容
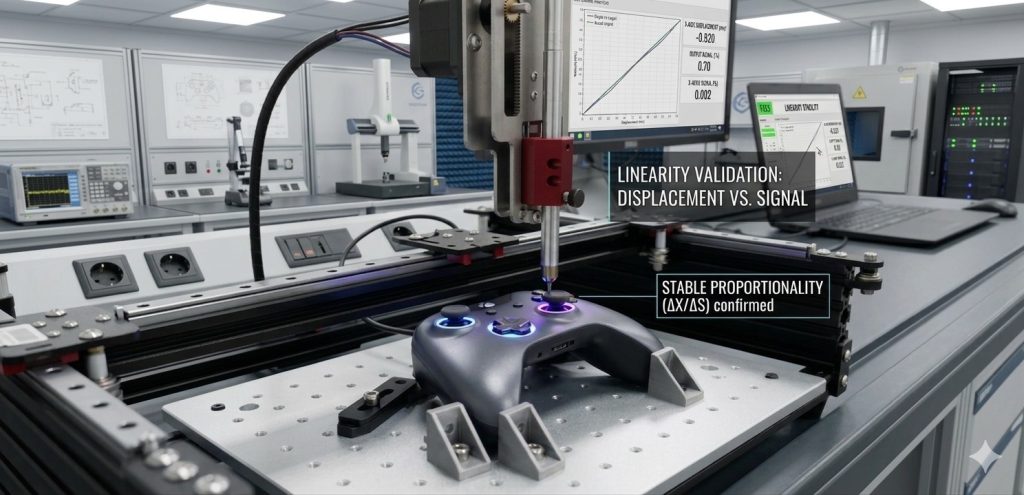
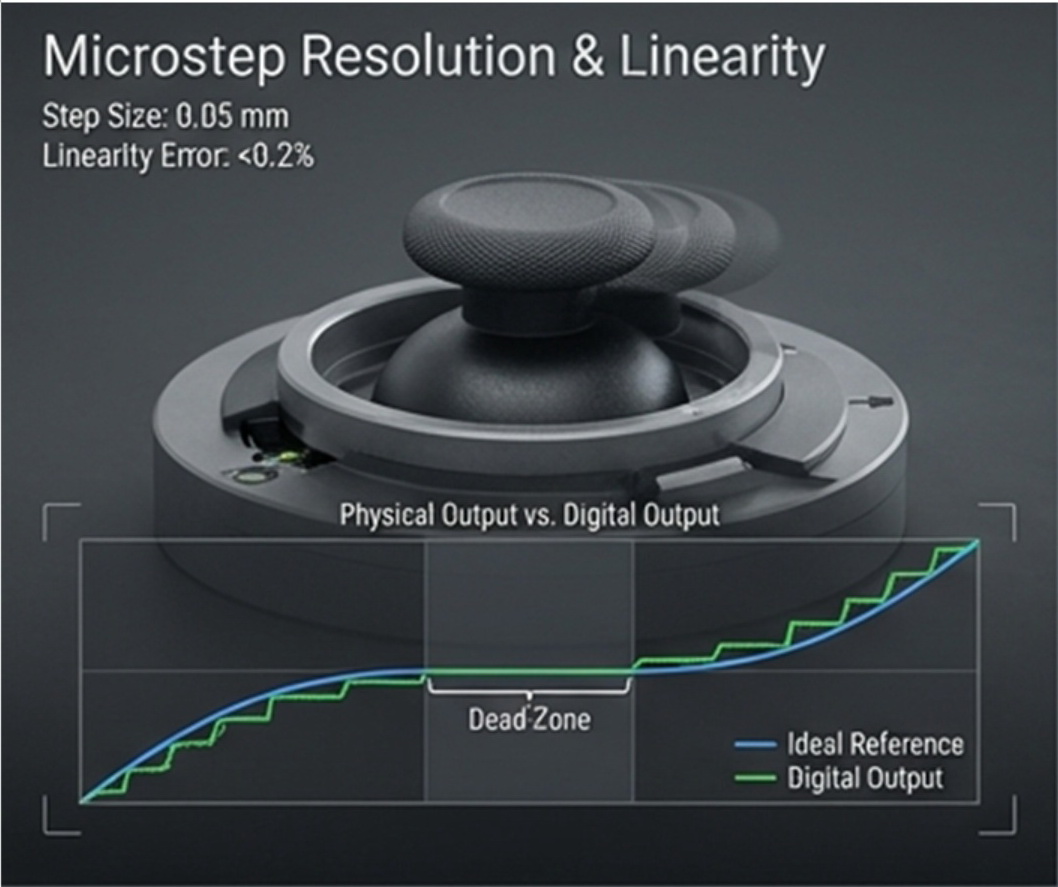
量測 0.05mm 等級微步進位移與數位輸出曲線,偵測死區(Dead Zone)寬度
對飛行操控的意義
解決空拍機微調航向或視角時的鋸齒感,確保線性加速平滑
示例工程基準 線性誤差 < 0.2%
死區觸發行程 < 0.5mm

*上表數值為示範工程基準,實際門檻依產品與客戶需求客製化。

Resolution & Linearity 解析度與線性度:主要量測 0.05mm 等級微步進位移與數位輸出曲線,偵測死區(Dead Zone)寬度
0.05mm 微步進位移與數位輸出曲線,含死區(Dead Zone)量測
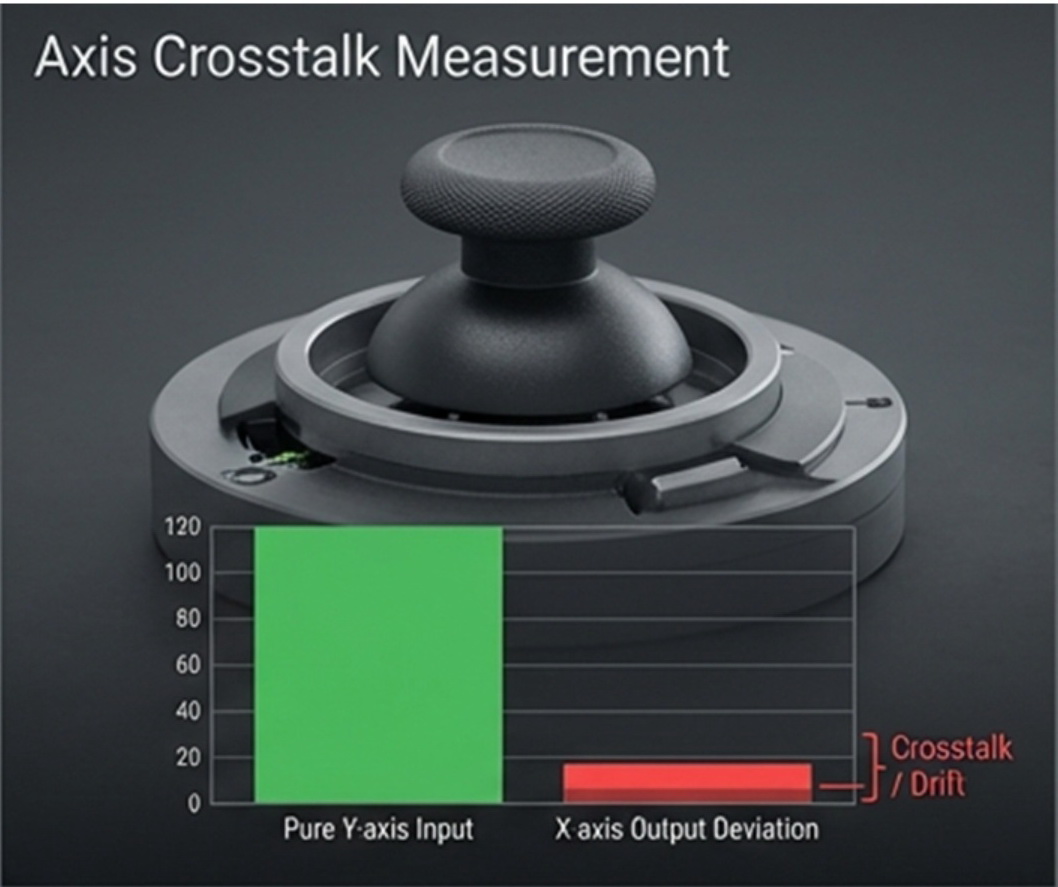
Axis Crosstalk軸間串擾

驗證內容
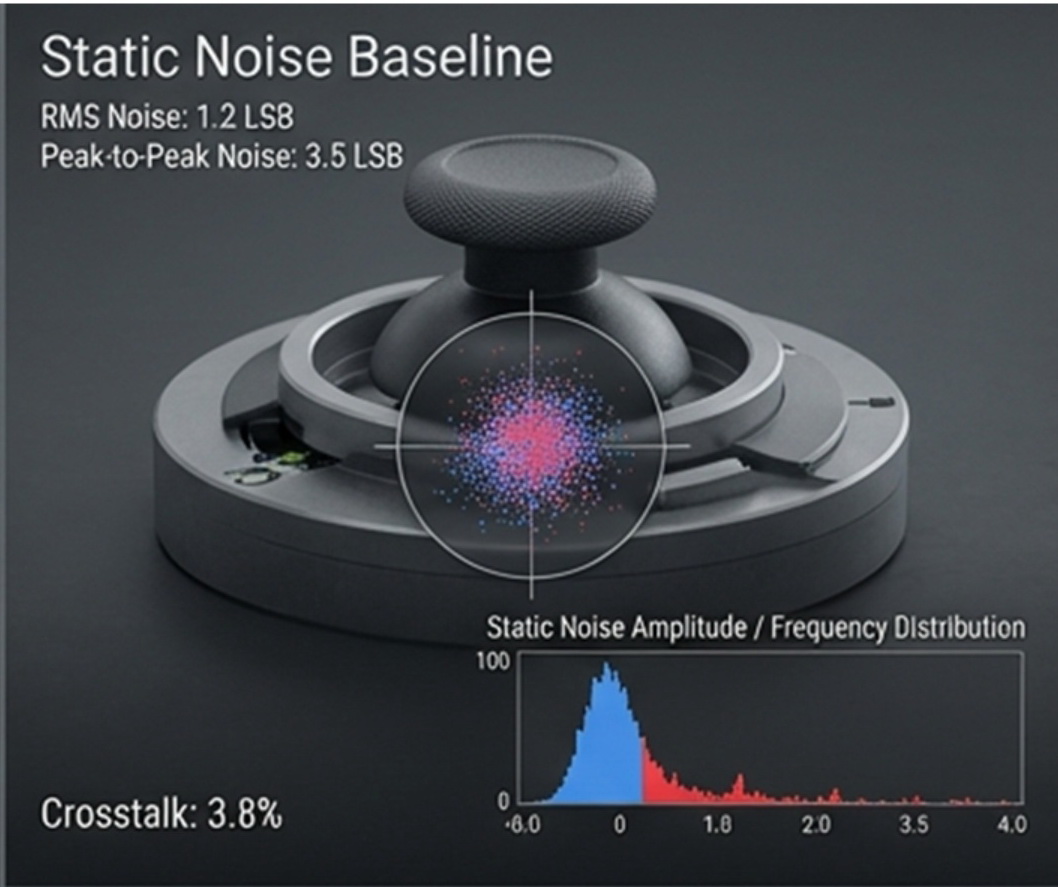
執行純單軸推桿,量測另一軸的非預期輸出偏移
對飛行操控的意義
防止「只想前進,機身卻微微偏航」的硬體偏差
示例工程基準 純軸輸出偏移 < 3%

*上表數值為示範工程基準,實際門檻依產品與客戶需求客製化。

Axis Crosstalk 軸間串擾:主要執行純單軸推桿,量測另一軸的非預期輸出偏移
純單軸推桿時另一軸的非預期偏移,量化軸間串擾

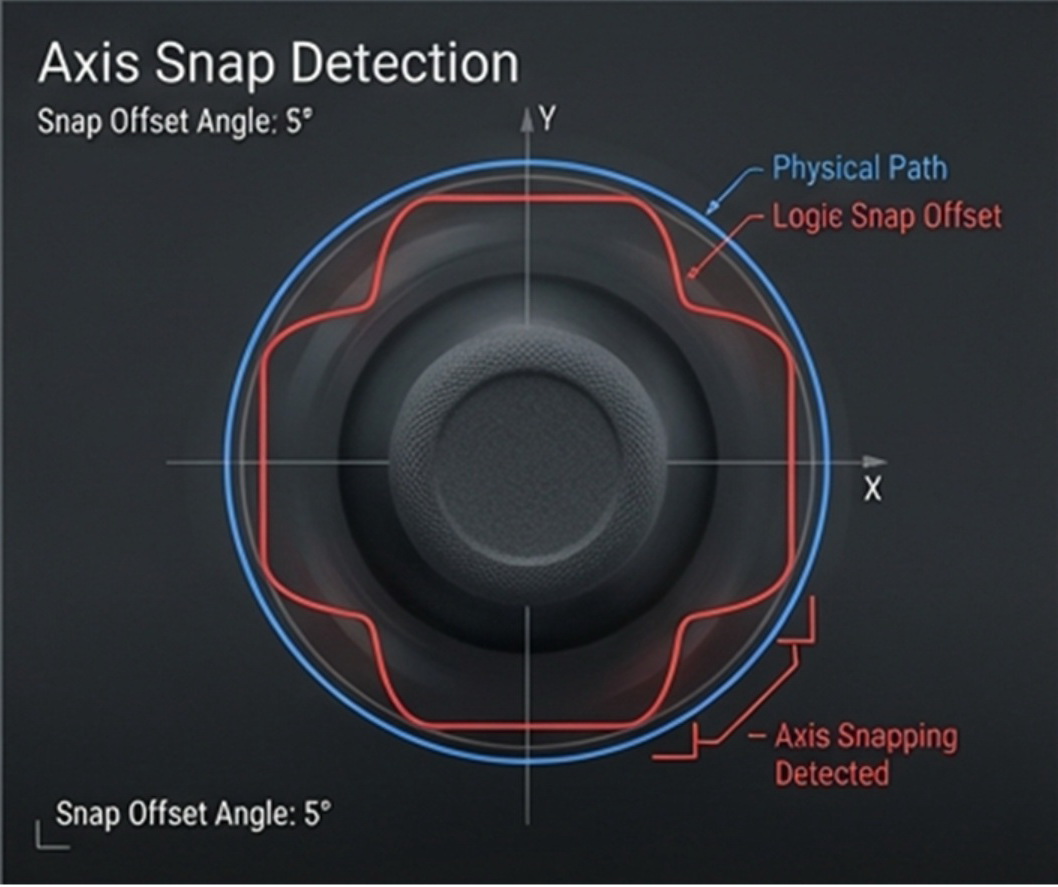
Path Fidelity控制路徑真實度

驗證內容
比對物理軌跡與邏輯輸出,量化軸向吸附(Axis Snap)偏移角
對飛行操控的意義
揭開韌體以平滑演算法掩蓋硬體缺陷的假象,還原真實操控路徑
示例工程基準 軸向吸附偏移角 < 5°

*上表數值為示範工程基準,實際門檻依產品與客戶需求客製化。

Path Fidelity 控制路徑真實度:比對物理軌跡與邏輯輸出,量化軸向吸附(Axis Snap)偏移角
比對物理軌跡與邏輯輸出,量化軸向吸附(Axis Snap)偏移角

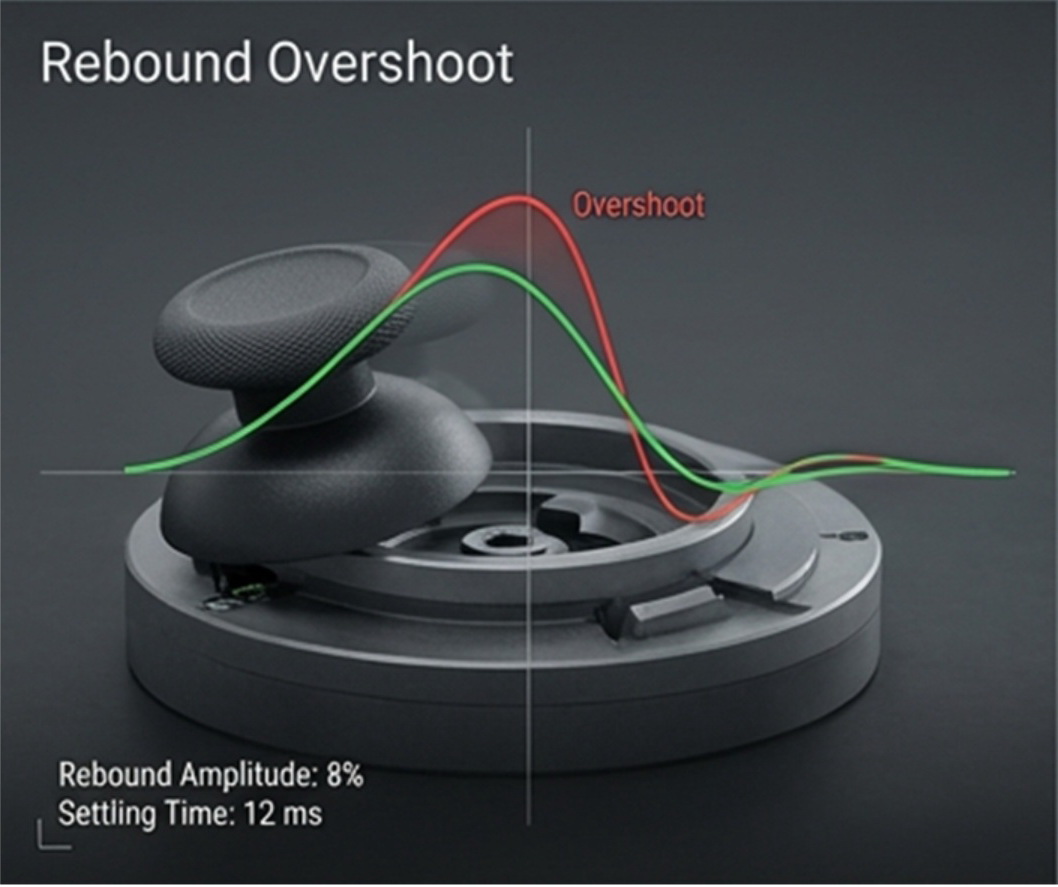
Rebound Stability & Center Return回彈穩定性與中心回復
驗證內容
紀錄高速釋放後的振幅與穩定時間,並在中立位擷取訊號峰對峰噪聲
對飛行操控的意義
防止放手瞬間的反向姿態跳動,確保視角或雲台立即穩定回正
示例工程基準 回彈過衝 < 8%
穩定時間 < 12ms

*上表數值為示範工程基準,實際門檻依產品與客戶需求客製化。

Rebound Stability & Center Return 回彈穩定性與中心回復:紀錄高速釋放後的振幅與穩定時間,並在中立位擷取訊號峰對峰噪聲
高速釋放後的回彈過衝(Overshoot)與穩定時間量測

End-to-End Latency端到端延遲

驗證內容
以物理觸發(T0)對比訊號到達(T1),計算毫秒級延遲與抖動
對飛行操控的意義
定量化「操作卡頓」的主觀爭議,確保操控指令與飛行反應的即時同步
示例工程基準 平均延遲 < 10ms
延遲抖動 < 1ms

*上表數值為示範工程基準,實際門檻依產品與客戶需求客製化。

End-to-End Latency 端到端延遲:以物理觸發(T0)對比訊號到達(T1),計算毫秒級延遲與抖動
同步擷取物理觸發(T0)與訊號到達(T1),計算端到端延遲

Joystick Drift搖桿漂移與長期穩定性

驗證內容
確立規格基準值,透過重複操作、環境應力與老化測試比對中心點與軸輸出偏移量
對飛行操控的意義
避免新機驗收合格,用久卻在無操作時「自己會飄」的長期飛行風險
示例工程基準 規格基準值
(依產品客製化)

*上表數值為示範工程基準,實際門檻依產品與客戶需求客製化。

同步擷取物理觸發(T0)與訊號到達(T1),計算端到端延遲
中立位訊號峰對峰噪聲與偏移追蹤,反映長期漂移風險

Mechanical Durability機構耐久與環境可靠度

驗證內容
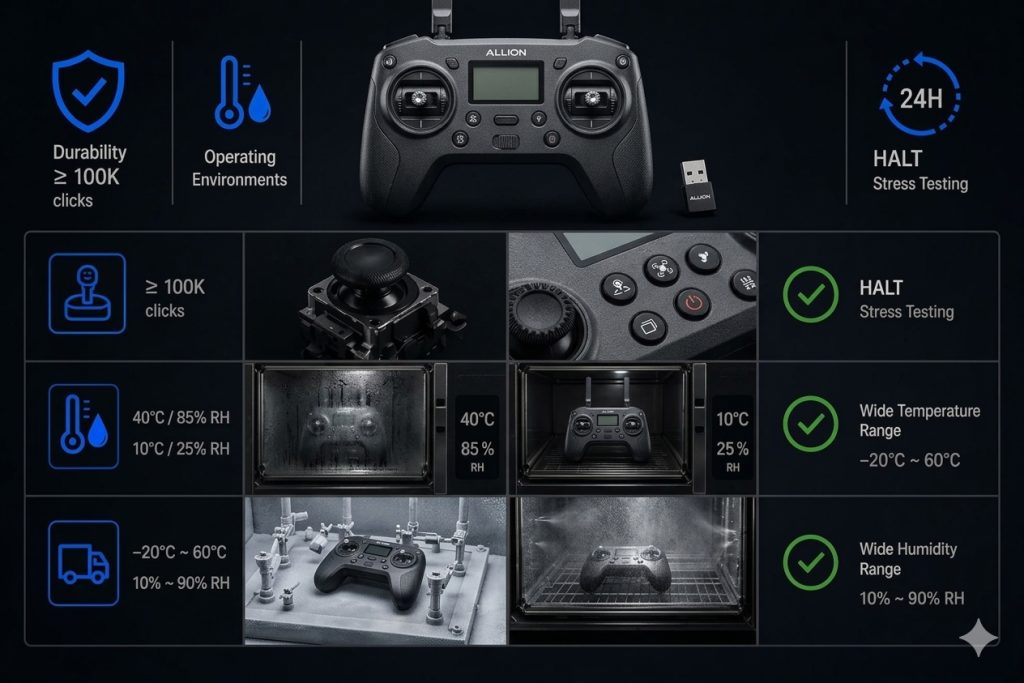
執行十萬次等級按鍵按壓與搖桿循環位移,並模擬高低溫高濕、振動、衝擊與 HALT 加速應力
對飛行操控的意義
降低售後故障率,確保長時間、高強度飛行任務下的操控穩定可靠
示例工程基準 ≥ 100K 次按壓/旋轉循環
-20°C ~ 60°C 儲運應力

*上表數值為示範工程基準,實際門檻依產品與客戶需求客製化。

Joystick Drift 搖桿漂移與長期穩定性:執行十萬次等級按鍵按壓與搖桿循環位移,並模擬高低溫高濕、振動、衝擊與 HALT 加速應力
Mechanical Durability & Environment——按壓/旋轉循環壽命、高低溫高濕與 HALT 加速應力測試

Wireless Reliability & Coexistence無線連接穩定度與共存性
驗證內容
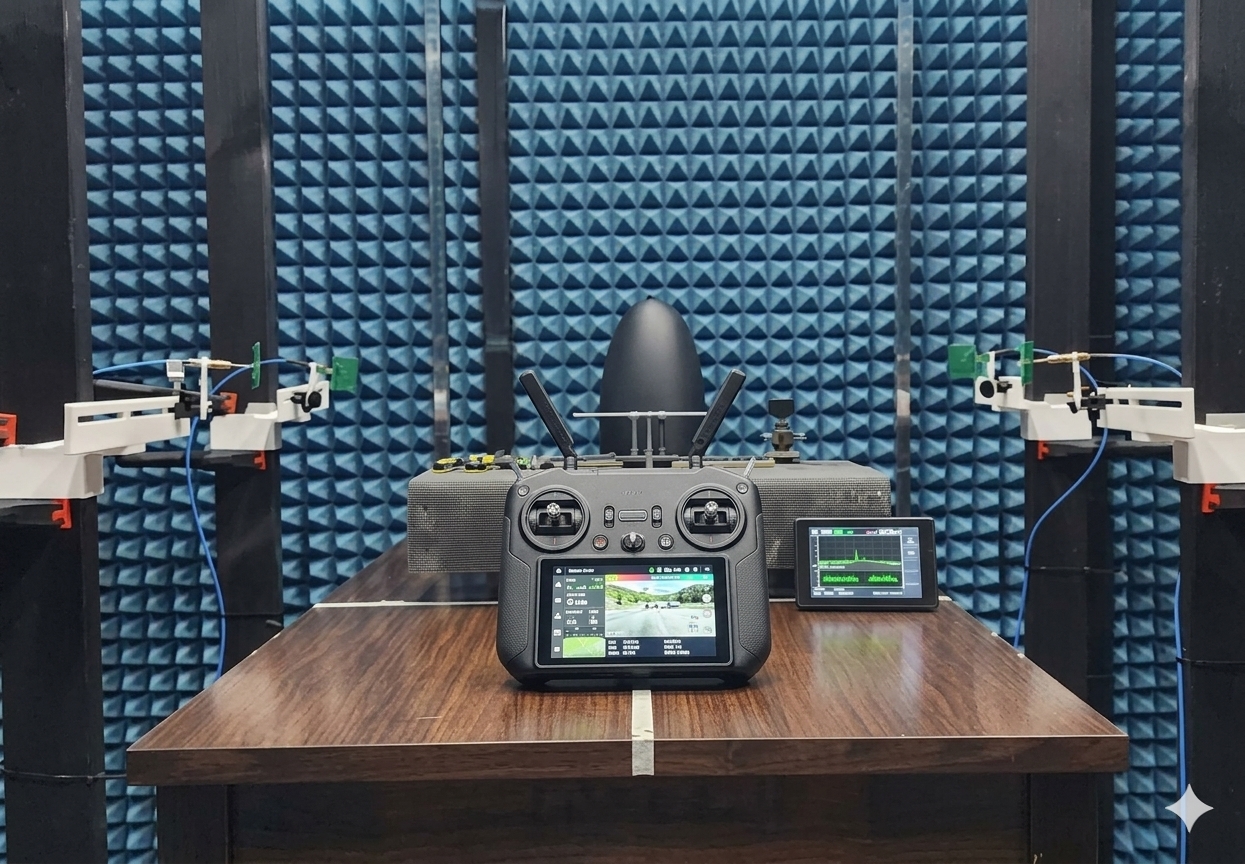
驗證連線建立時間,以及 Wi-Fi/藍牙/LTE 共存干擾下的封包遺失率與重新連線行為
對飛行操控的意義
確保複雜 RF 環境(如競賽現場、都市空域、大型無人機表演 Drone Display 的多機協同通信)下仍能維持穩定操控
示例工程基準 掉幀率 < 0.1%
RF 共存下掉幀率 < 0.5%

*上表數值為示範工程基準,實際門檻依產品與客戶需求客製化。

Wireless Reliability & Coexistence 無線連接穩定度與共存性:驗證連線建立時間,以及 Wi-Fi/藍牙/LTE 共存干擾下的封包遺失率與重新連線行為
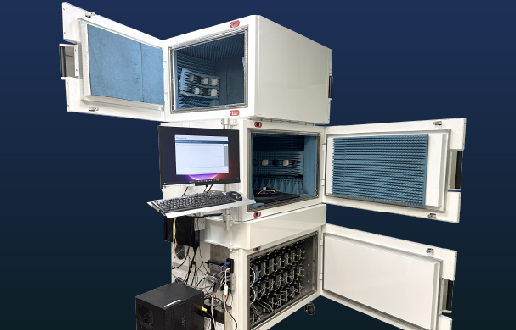
Wireless Reliability & Coexistence——電波實驗室內驗證 Wi-Fi/藍牙/LTE 共存干擾下的連線穩定度

隨著跨入商用與國防軍規領域,無人機系統的八大維度更形重要。尤其是 Wireless Reliability、Mechanical Durability、Latency以及Path Fidelity 的精度與穩定度,更面臨極致的考驗。

為什麼選擇第三方驗證?百佳泰顧問服務架構與導入時機

無人機控制器的品質問題常跨越多個技術領域,第三方驗證能將主觀的「手感不對」轉化為客觀可量測的工程證據;百佳泰將服務設計為由淺入深、可逐步升級的四個顧問服務層級,從傳統的單次驗證逐步升級為長期工程夥伴關係。我們建議客戶可及早在 Product Definition/Pre-R&D 階段導入,盡可能避免到產品後期才發現設計問題,進而付出更高修正成本。

Tier 1 Entry-Level

效能驗證顧問

解析度、線性度、回彈穩定性與延遲等量化驗證。
Tier 2 Advanced Diagnostic

可靠度與環境驗證顧問

耐久、HALT/環境應力與 RF 共存分析。
Tier 3 Quality Governance

供應商品質治理

供應商效能認證與跨供應商品質對比,適合需統一驗收標準的品牌商。
Tier 4 Long-Term Partnership

延伸顧問實驗室

專屬顧問團隊、實驗室資源與 Pre-R&D 技術評估,適合尋求長期夥伴關係的企業客戶。

Faster, Easier, Better:百佳泰的服務優勢

百佳泰具備 30 年以上的測試與顧問經驗,並以第三方「Allion Qualified」標章,讓品牌以客觀數據取代自說自話的效能宣告。透過標準化測試流程與可追溯的數據紀錄,每一次驗收都能成為後續設計改善的回饋迴路,進一步確保產品在真實飛行環境中依然能維持「精準、穩定、耐用、低延遲」的優異表現。這套服務的價值可歸納為三大核心:

Faster

三天內提案,快速完成分析、規劃與關鍵因子驗證。

easier

專家團隊以數十年經驗,協助在混沌不明的問題中找出方向。

better

完整的效能與體驗提升方案,協助改善品質、加速客戶滿意度。

適用產品與應用範圍

高端與軍工級無人載具
(UAV Platforms)
Military & Defense UAV|國防軍規與軍工級無人機
Enterprise & Industrial Drone|商用與工業級無人機
Consumer & FPV Drone|消費型空拍機與競速穿越機
極致效能控制與電競周邊
(Esports & Control Systems)
Esports & Flight Simulator Controllers|高階電競手柄、飛行/賽車模擬控制器 (HOTAS)
Drone Remote Controller|無人機遙控器
UAV Ground Control Station (GCS)|地面控制站 / 箱式地面站
FPV Goggles & Motion Controllers|飛行眼鏡與體感操控設備
跨領域高精密控制裝置
(Precision Industrial Controls)
Industrial Heavy-Duty Joysticks|工業用重型搖桿
Medical & Robotic Input Devices|醫療手術與精密機械臂控制端

常見問題 FAQ | 關於百佳泰 無人機控制搖桿驗證顧問服務

無人機遙控器的搖桿,最重要的測試項目是什麼?

包括 Resolution & Linearity、Axis Crosstalk、Path Fidelity、Rebound Stability、End-to-End Latency、Joystick Drift、Mechanical Durability 與 Wireless Reliability 八大維度。

針對軍規或任務關鍵型無人機系統,驗證方法會有什麼不同?

除了八大基礎維度,還需加驗極端溫濕度、振動與衝擊條件下的性能,以及複雜射頻干擾環境下的通信穩健度,確保操控在高風險任務中依然精準可預測。

Joystick Drift 要怎麼測?

在新機狀態建立中心點與軸輸出基準值,再透過重複操作、耐久或環境應力測試後重新量測,比較偏移量與輸入穩定度。

為什麼搖桿本身測試正常,飛行操控卻仍感覺延遲?

因為延遲來自「搖桿輸入→訊號處理→無線傳輸→接收端」的完整鏈路,因此以物理觸發(T0)對比訊號到達(T1)的 End-to-End Latency 更具參考價值。

搖桿明明測試合格出廠,為什麼還是有操作者反映「手感不對」?

因為傳統產線驗的是「功能存在性」,無法捕捉軸向吸附、回彈過衝等動態微觀異常,這正是需要工程化運動平台進行動態驗證的原因。

為什麼無人機控制器需要測試無線共存(Wireless Coexistence)?

控制器常在複雜 RF 環境中與 Wi-Fi、藍牙等設備共同運作,驗證重點不只是「能不能連線」,而是訊號品質下降時操控輸入的行為變化。

第三方驗證單位跟廠內自行測試有什麼不同?

第三方驗證的價值在於建立客觀、可重現、可量化的測試結果,將「搖桿不順」的主觀描述轉化為可量測的工程證據,協助團隊更快定位問題。

驗證過程中的產品資料與測試結果會如何保密?

顧問案可依需求簽署保密協議,測試於專屬實驗室進行,數據僅提供授權對象,適合對資安與智財有高度要求的企業與防務型專案。
延伸閱讀